 Adios
MIT sustav ispravlja pogrešne opise predmeta u memoriji robota
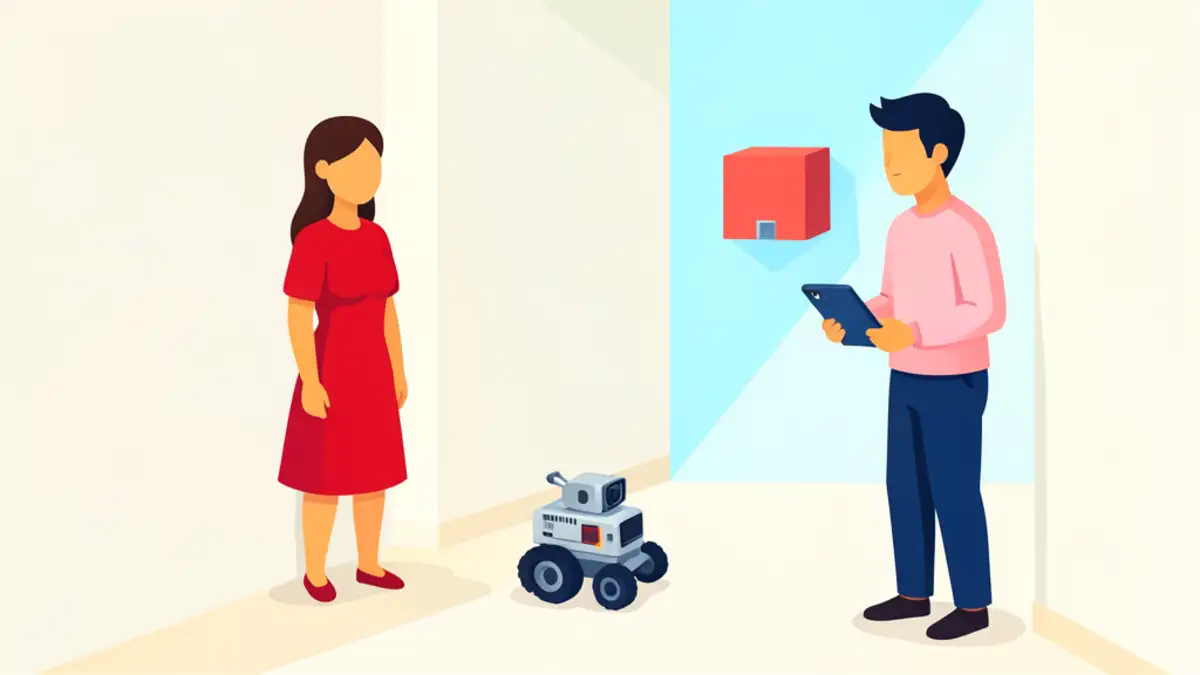
Sustav UQ-DAAAM uspoređuje više opisa istog predmeta iz različitih kutova, mjeri nesigurnost i ispravlja pogrešne oznake dok robot prolazi okolinom.
 Adios
Sustav UQ-DAAAM uspoređuje više opisa istog predmeta iz različitih kutova, mjeri nesigurnost i ispravlja pogrešne oznake dok robot prolazi okolinom.
Adios
Robot koji je defibrilator u svom pamćenju označio kao aparat za gašenje požara neće ga moći pronaći kad zatreba. MIT-ovi istraživači zato su razvili sustav UQ-DAAAM koji pronalazi nesigurne zapise u memoriji robota i ispravlja pogrešne opise predmeta.
Sustav uspoređuje više opisa istog predmeta viđenih iz različitih kutova te u jedan broj stapa povjerenje jezičnog modela i dosljednost tih opisa. Ako nesigurnost prijeđe određeni prag, robot odabere dodatne kadrove koji smanjuju nesigurnost, a zatim jezični model spaja nove opise u točniji, koji pohranjuje u memoriju. Postupak rješava nejasnoće za oko 92 posto predmeta u okolini, uz samo dva dodatna opisa po predmetu, a točnost opisa povećava za 5 posto u odnosu na dosadašnje stanje tehnike.
Usporedbeno s osnovnim metodama, UQ-DAAAM poboljšao je i odgovore robita na pitanja o predmetima, njihovim lokacijama i vremenu kad ih je robot zadnji put vidio. Sustav nadograđuje raniji DAAAM, koji opise pohranjuje u trodimenzionalnu kartu okoline, a robot ih nekad pogrešno opisuje jer vidi predmet samo djelomično, izdaleka ili na mutnoj snimci.
„Za razliku od ChatGPT-a, kod fizičke umjetne inteligencije nije dovoljno samo upozorenje da bi robot ponekad mogao pogriješiti. Omogućiti robotu da zna što ne zna bit će ključno za sigurno korištenje te tehnologije”, rekao je Luca Carlone, izvanredni profesor na MIT-ovom odjelu za zrakoplovstvo i astronautiku i voditelj istraživanja. Na radu su uz njega potpisani Harry Zhang i Nicolas Gorlo, doktorandi MIT-a.
Istraživanje bit će predstavljeno na Konferenciji o obradi živčanih informacija, a dijelom ga podupiru Američka istraživačka laboratorija i Ured za pomorska istraživanja SAD-a. Sljedeći korak je primjena sustava na mobilne robotske ruke i na druge domene, kao i korištenje nesigurnosti za vođenje robota natrag na mjesta koja treba bolje razumjeti.
Partnerske ponude



Učitavanje komentara